

ROV ロボットは他の水中機器とどのように相互作用するのでしょうか?
ご伝言

ROV (遠隔操作車両) ロボットのサプライヤーとして、私はこれらの高度な機械と他の水中機器の間の驚くべき相乗効果を直接目撃してきました。 ROV ロボットとその水中ロボットとの相互作用は、現代の海洋技術の複雑だが魅力的な側面であり、科学研究から産業運営まで幅広い用途を可能にします。
1. 補完的なセンシングとデータ収集
ROV ロボットが他の水中機器と対話する主な方法の 1 つは、補完的なセンシングとデータ収集を介することです。 ROV には多くの場合、ソナー、カメラ、環境センサーなどのさまざまなセンサーが装備されており、水中環境に関するデータを収集できます。ただし、これらのセンサーは、他の特殊な水中機器と統合することでさらに強化できます。
たとえば、ROV は熱い販売のボアホール カメラ 360 度。この高解像度カメラは、ボーリング孔の内部やその他の限られた水中空間に関する詳細な視覚情報を提供します。 ROV を使用してカメラを正確に配置し、最も関連性の高いデータを確実に捕捉できます。 ROV の制御システムはカメラのデータ送信システムと統合することもでき、地表で撮影された画像のリアルタイム監視と分析が可能になります。
同様に、油井ダウンホール検査カメラROVと組み合わせて油井検査に使用できます。 ROV は坑井内を移動し、カメラをさまざまな深さや場所に運ぶことができます。その後、カメラは井戸の内部構造の画像を撮影し、損傷、腐食、詰まりの兆候を検出します。カメラによって収集されたデータは、深さや方位情報などの ROV の他のセンサー データと組み合わせることで、井戸の状態を包括的に理解することができます。
2. 水中機器の操作と展開
ROV ロボットは、他の水中機器を操作したり展開したりすることもできます。ロボット アームとグリッパーを使用すると、センサーの取り付け、サンプルの取得、ケーブルの接続または切断などの作業を実行できます。
科学研究では、ROV を使用して、深井戸掘削水中作業カメラシステム深海掘削作業用。 ROV はカメラ システムを掘削現場の近くに慎重に配置し、掘削プロセスを明確に把握できるようにします。また、カメラ システムの設置、必要な電源ケーブルとデータ ケーブルの接続も支援します。カメラ システムが設置されると、ROV はその動作を監視し、必要な調整を行うことができます。
産業用途では、ROV を水中インフラの保守および修理に使用できます。たとえば、ロボットアームを使用して、海洋石油プラットフォーム上の損傷したセンサーやバルブを交換できます。 ROV は、まずセンサーを使用して故障した機器の位置を特定し、次にグリッパーを使用してコンポーネントを取り外して交換します。これにより、水中環境で重大なリスクにさらされる人間のダイバーの必要性が軽減されます。
3. コミュニケーションと調整
作戦を成功させるには、ROV ロボットと他の水中機器の間の効果的な通信と調整が不可欠です。最新の ROV のほとんどには、他のデバイスとデータを交換できる高度な通信システムが装備されています。
水中音響通信は、ROV と他の機器間の通信に使用される最も一般的な方法の 1 つです。音響信号は水中を長距離伝わるため、深海環境でもリアルタイム通信が可能になります。 ROV は音響モデムを使用して、制御コマンド、センサーの読み取り値、ビデオ画像などのデータを送受信できます。
一部の ROV は、音響通信に加えて、より高いデータ転送速度を提供する光通信もサポートしています。光ファイバーを使用してROVと他の機器を接続し、大量のデータを高速に送信できます。これは、リアルタイムのビデオ ストリーミングや高解像度のセンサー データを必要とするアプリケーションに特に役立ちます。
ROV は、他の水中機器と動作を調整するようにプログラムすることもできます。たとえば、複数の ROV が連携して、広大な水中エリアの調査などの複雑なタスクを実行できます。各 ROV にはカバーする特定のエリアを割り当てることができ、相互に通信してデータ収集に重複や欠落がないようにすることができます。
4. 電力共有とエネルギー管理
水中での作業は多くの場合、大量の電力を必要とするため、ROV ロボットは電力の共有とエネルギー管理の役割を果たすことができます。一部の ROV には、燃料電池やバッテリーなどの発電システムが装備されており、他の水中機器に電力を供給するために使用できます。
たとえば、大容量バッテリーを搭載した ROV を使用して、海底に配備されたセンサー ネットワークに電力を供給できます。 ROV はセンサー ノードとドッキングしてセンサー ノードに電力を供給できるため、動作寿命が延長されます。場合によっては、ROV は電力を供給しながらセンサー ノードからデータを収集することもできるため、個別のデータ収集ミッションの必要性が軽減されます。
エネルギー管理も、ROV と他の機器の間の相互作用の重要な側面です。 ROV は、相互作用する他の機器のエネルギー要件に基づいて電力消費を最適化するようにプログラムできます。たとえば、ROV が電力を多く消費するカメラ システムを搭載している場合、カメラ システムが効果的に動作することを確保しながら、エネルギーを節約するために自らの速度と操縦を調整できます。
5. 安全性と冗長性
ROV ロボットが他の水中機器と対話する場合、安全性と冗長性が最も重要です。水中での作業は本質的に危険を伴い、誤動作や故障があれば重大な結果を招く可能性があります。
ROV は多くの場合、信頼性を確保するために複数レベルの冗長性を備えて設計されています。たとえば、バックアップ電源システム、通信システム、制御システムを備えている場合があります。 1 つのシステムに障害が発生した場合、ROV はバックアップ システムに切り替えて動作を継続できます。
同様に、ROV と他の機器との間の相互作用は、安全性を念頭に置いて設計される必要があります。たとえば、ROV とセンサー ノード間の接続は、偶発的な切断を防ぐために安全である必要があります。 ROV の制御システムは、他の機器の異常な動作を検出し、機器を停止したり、地表に戻ったりするなどの適切な措置を講じることもできなければなりません。
結論
ROV ロボットと他の水中機器の間の相互作用は、現代の水中技術の多面的かつ不可欠な側面です。補完的なセンシング、操作、通信、電力共有、安全対策を通じて、ROV は他の水中機器の機能を強化し、幅広い用途を可能にします。
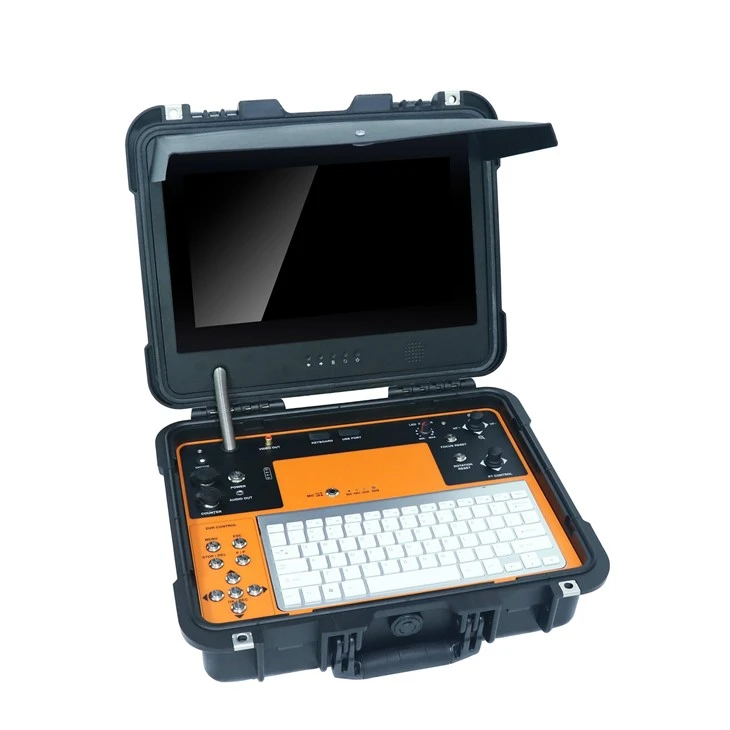

ROV ロボットのサプライヤーとして、私はさまざまな水中機器と効果的に対話できる高品質の製品を提供することに尽力しています。当社の ROV は、シームレスな統合と最適なパフォーマンスを保証する最新のテクノロジーと機能を使用して設計されています。当社の ROV ロボットについてさらに詳しく知りたい場合、または ROV ロボットが水中機器とどのように相互作用できるかについて詳しく知りたい場合は、詳細な話し合いのために当社にお問い合わせいただくことをお勧めします。私たちは、貴社と協力し、貴社の水中活動の成功に貢献する機会を楽しみにしています。
参考文献
- 「Underwater Robotics: Technology and Applications」Richard M. Murray、John J. Leonard、Henrik I. Christensen 著。
- 『水中音響ハンドブック』フィン・B・ジェンセン、ウィリアム・A・クーパーマン、マイケル・B・ポーター、ヘンリック・シュミット著。
- 「海洋技術と工学」ピーター R. デイビスとジョン A. バーチャー著。


